项目介绍
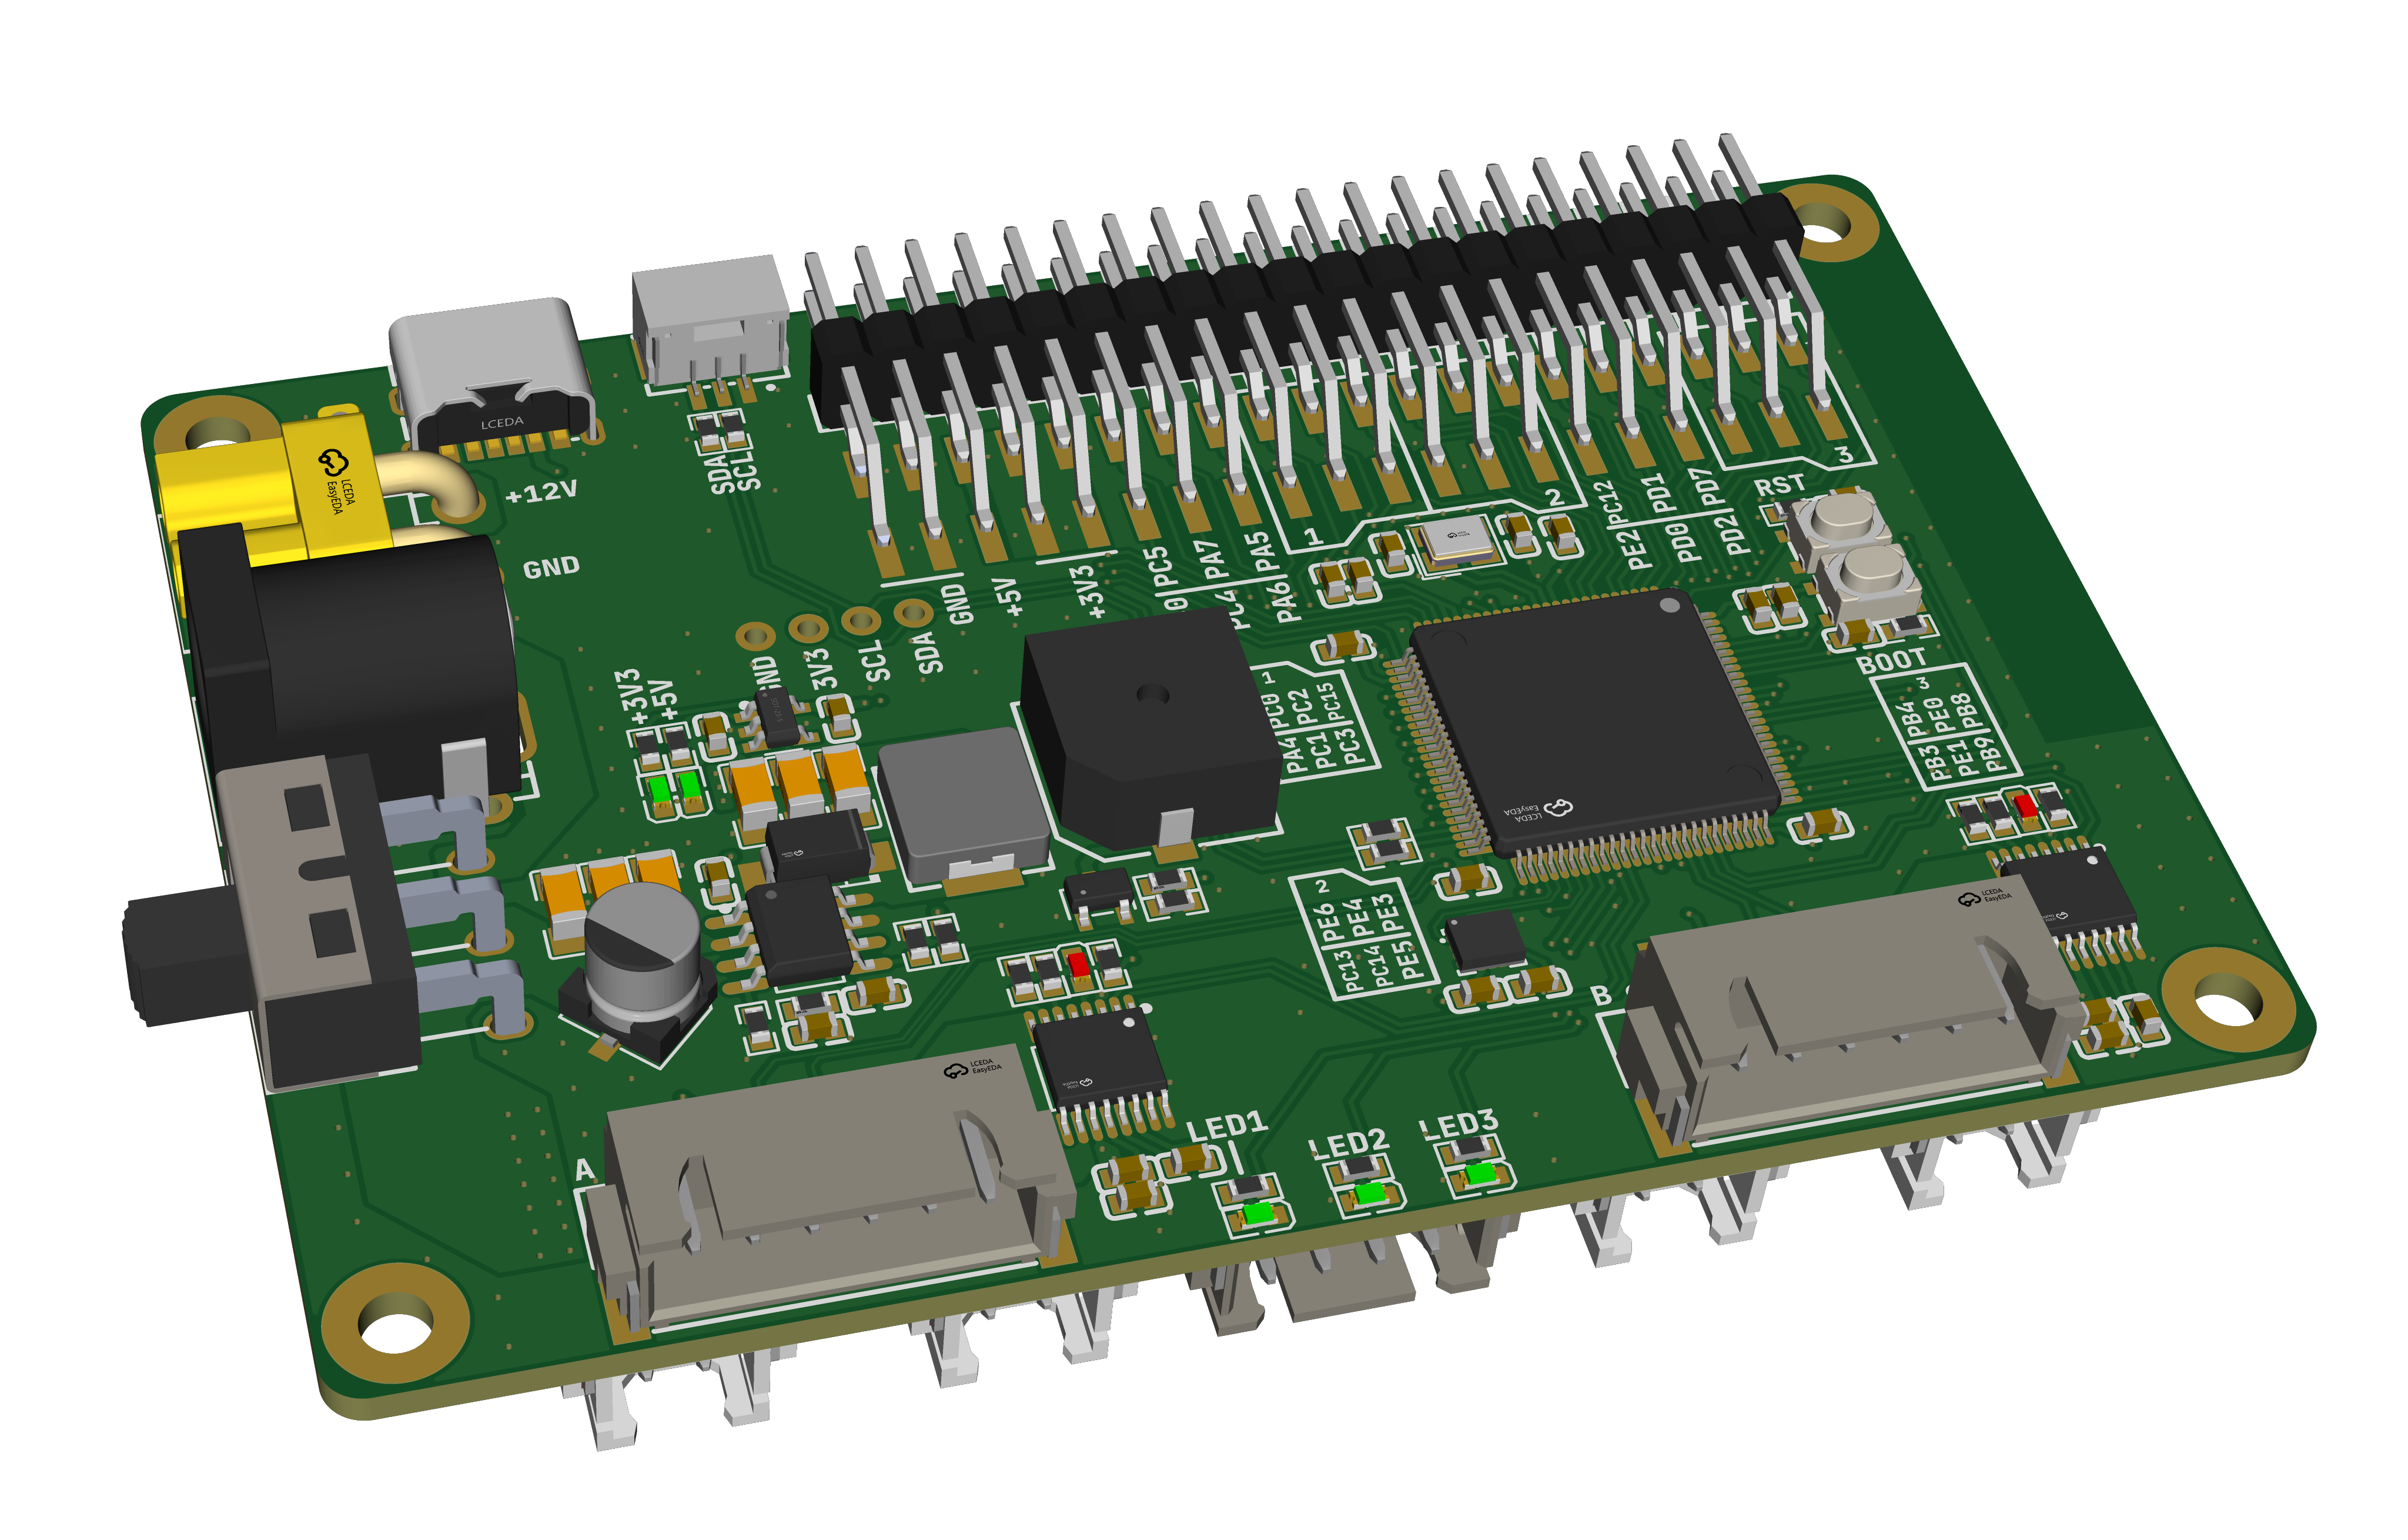
这是一个针对电赛控制题设计的 STM32 万能板,使用 STM32F103VET6 芯片,内部集成有有刷电机驱动、MOS管、蓝牙SPP、6轴IMU等电路。
项目特点
- STM32F103VET6 主控:采用 STM32F103VET6,板载 8 MHz 晶振、复位与 BOOT 配置电路,并预留 SWD 下载调试接口,便于程序开发和调试。
- 完善的电源架构:支持 12 V 输入,使用 TPS54560 将 12 V 降压至 5 V,再通过 RT9013-33 将 5 V 稳压至 3.3 V,为电机、外设和 MCU 分别提供合适的供电电压。
- 双路有刷电机驱动:板载两路 DRV8874 电机驱动电路,支持 PWM 调速和方向控制,并预留电机霍尔信号接口,方便进行精确的电机控制。
- 四路 MOSFET 输出:集成 4 路 MOSFET 开关控制通道,可用于控制电磁铁、电机、灯带等大功率外部负载。
- 步进电机扩展接口:预留步进电机控制接口,可连接外部步进电机驱动模块,方便扩展不同类型的执行机构。
- 丰富的传感器接口:板载 LSM6DSRTR 六轴 IMU,并引出 SPI 接口,可用于姿态检测、角度测量和运动控制。
- 多种通信与扩展接口:提供蓝牙 SPP、板载 UART、摄像头 UART、I2C、OLED、USB Type-C 和 SWD 等接口,方便连接显示屏、无线模块、摄像头及其他传感器。
- 多路常用外设:集成 3 个状态指示 LED、蜂鸣器、按键输入和 4 路舵机 PWM 接口,能够覆盖电赛控制题中常见的输入输出需求。
- GPIO 资源充足:原理图中预留约 30 路 GPIO,可连接循迹传感器、按键、编码器和其他自定义模块,具有较强的通用性和扩展能力。
- 面向电赛控制题设计:将电源管理、电机驱动、MOSFET 输出、传感器采集、通信和调试接口集中在同一块 PCB 上,减少外围接线,适合快速搭建和调试竞赛作品。
- 工整美观:板子相对小巧,设计工整,布局合理,外观美观。
开源资料
本项目开源以下资料:
- PCB 工程文件
- BOM 表
- 3D 文件
- 引脚定义表
复刻说明
需要准备的工具:
- 焊接工具:热风枪,电烙铁,焊膏,吸锡带,助焊剂,镊子,放大镜,洗板水,纳米海绵(或其他清洁板子的用品)
- 测试工具:万用表(可选),示波器(可选)
- 其他:超稳的小手,擅长思考的大脑,以及一颗不服输的心~
电路板
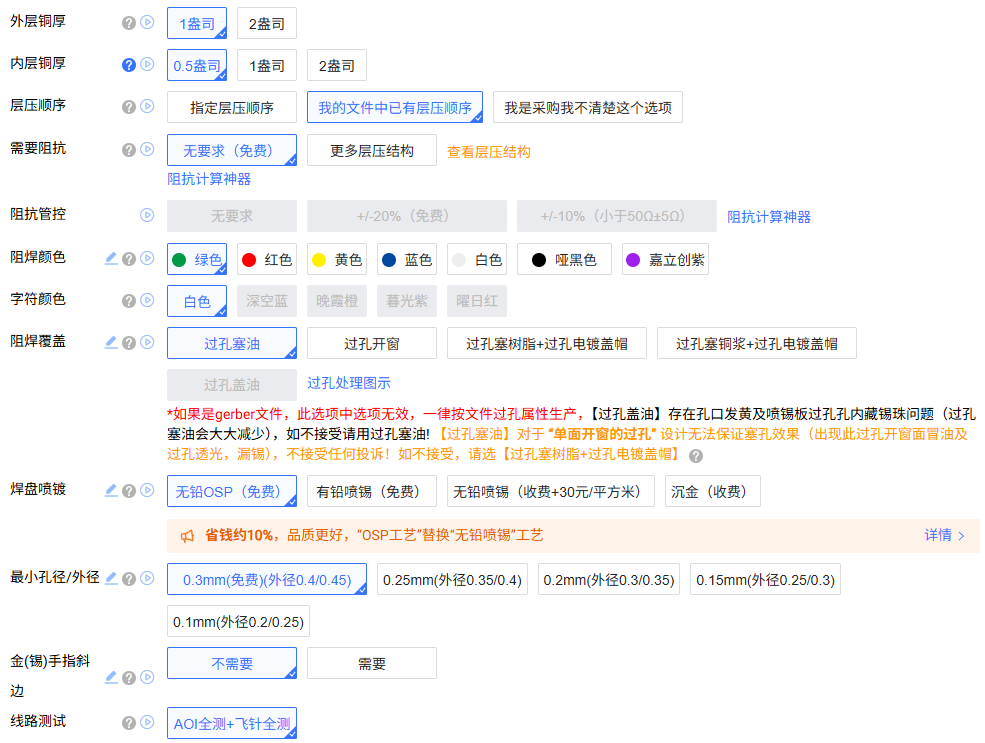
电路板为4层板,尺寸60mm x 90mm,厚度为1.6mm。板材为FR-4,无层压结构要求以及阻抗管控要求,确认生产稿选项可以选择不需要,可以选择5*5指定位置添加图文二维码,可以依照下图进行下单:
如果是OSP工艺,除了通孔焊盘外,建议先用焊膏/焊锡在焊盘上上锡,再用吸锡带拖平,用洗板水清理干净板子再焊接元件。焊接顺序建议:顶层贴片芯片元件->贴片电阻电容电感LED->底层贴片芯片元件->上下两面座子->插件。
焊接时需要注意焊接温度,中温锡建议热风枪330-350°C,风速10%-30%,烙铁330。注意塑料件得焊接温度,以防变形。清理电路板时,尽可能避免擦拭塑料件,以防腐蚀。
硬件设计说明
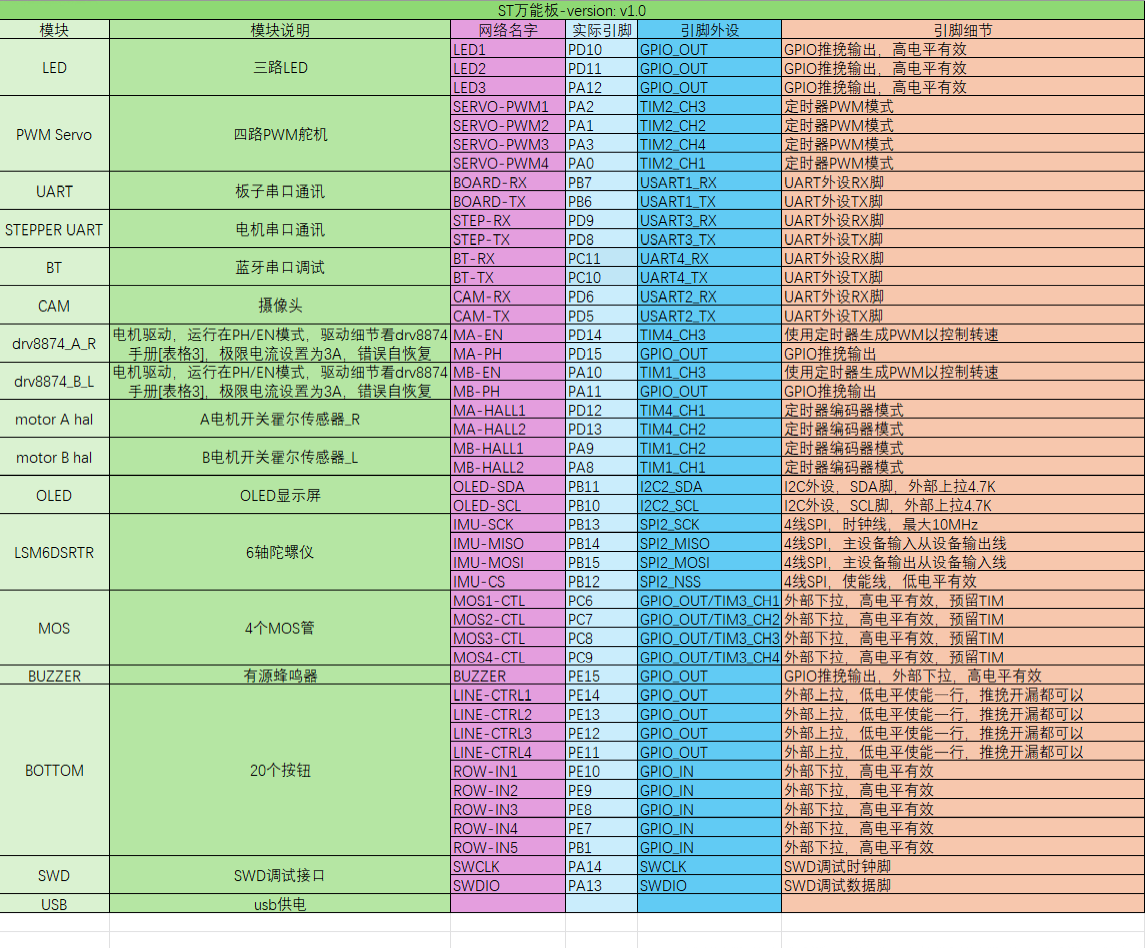
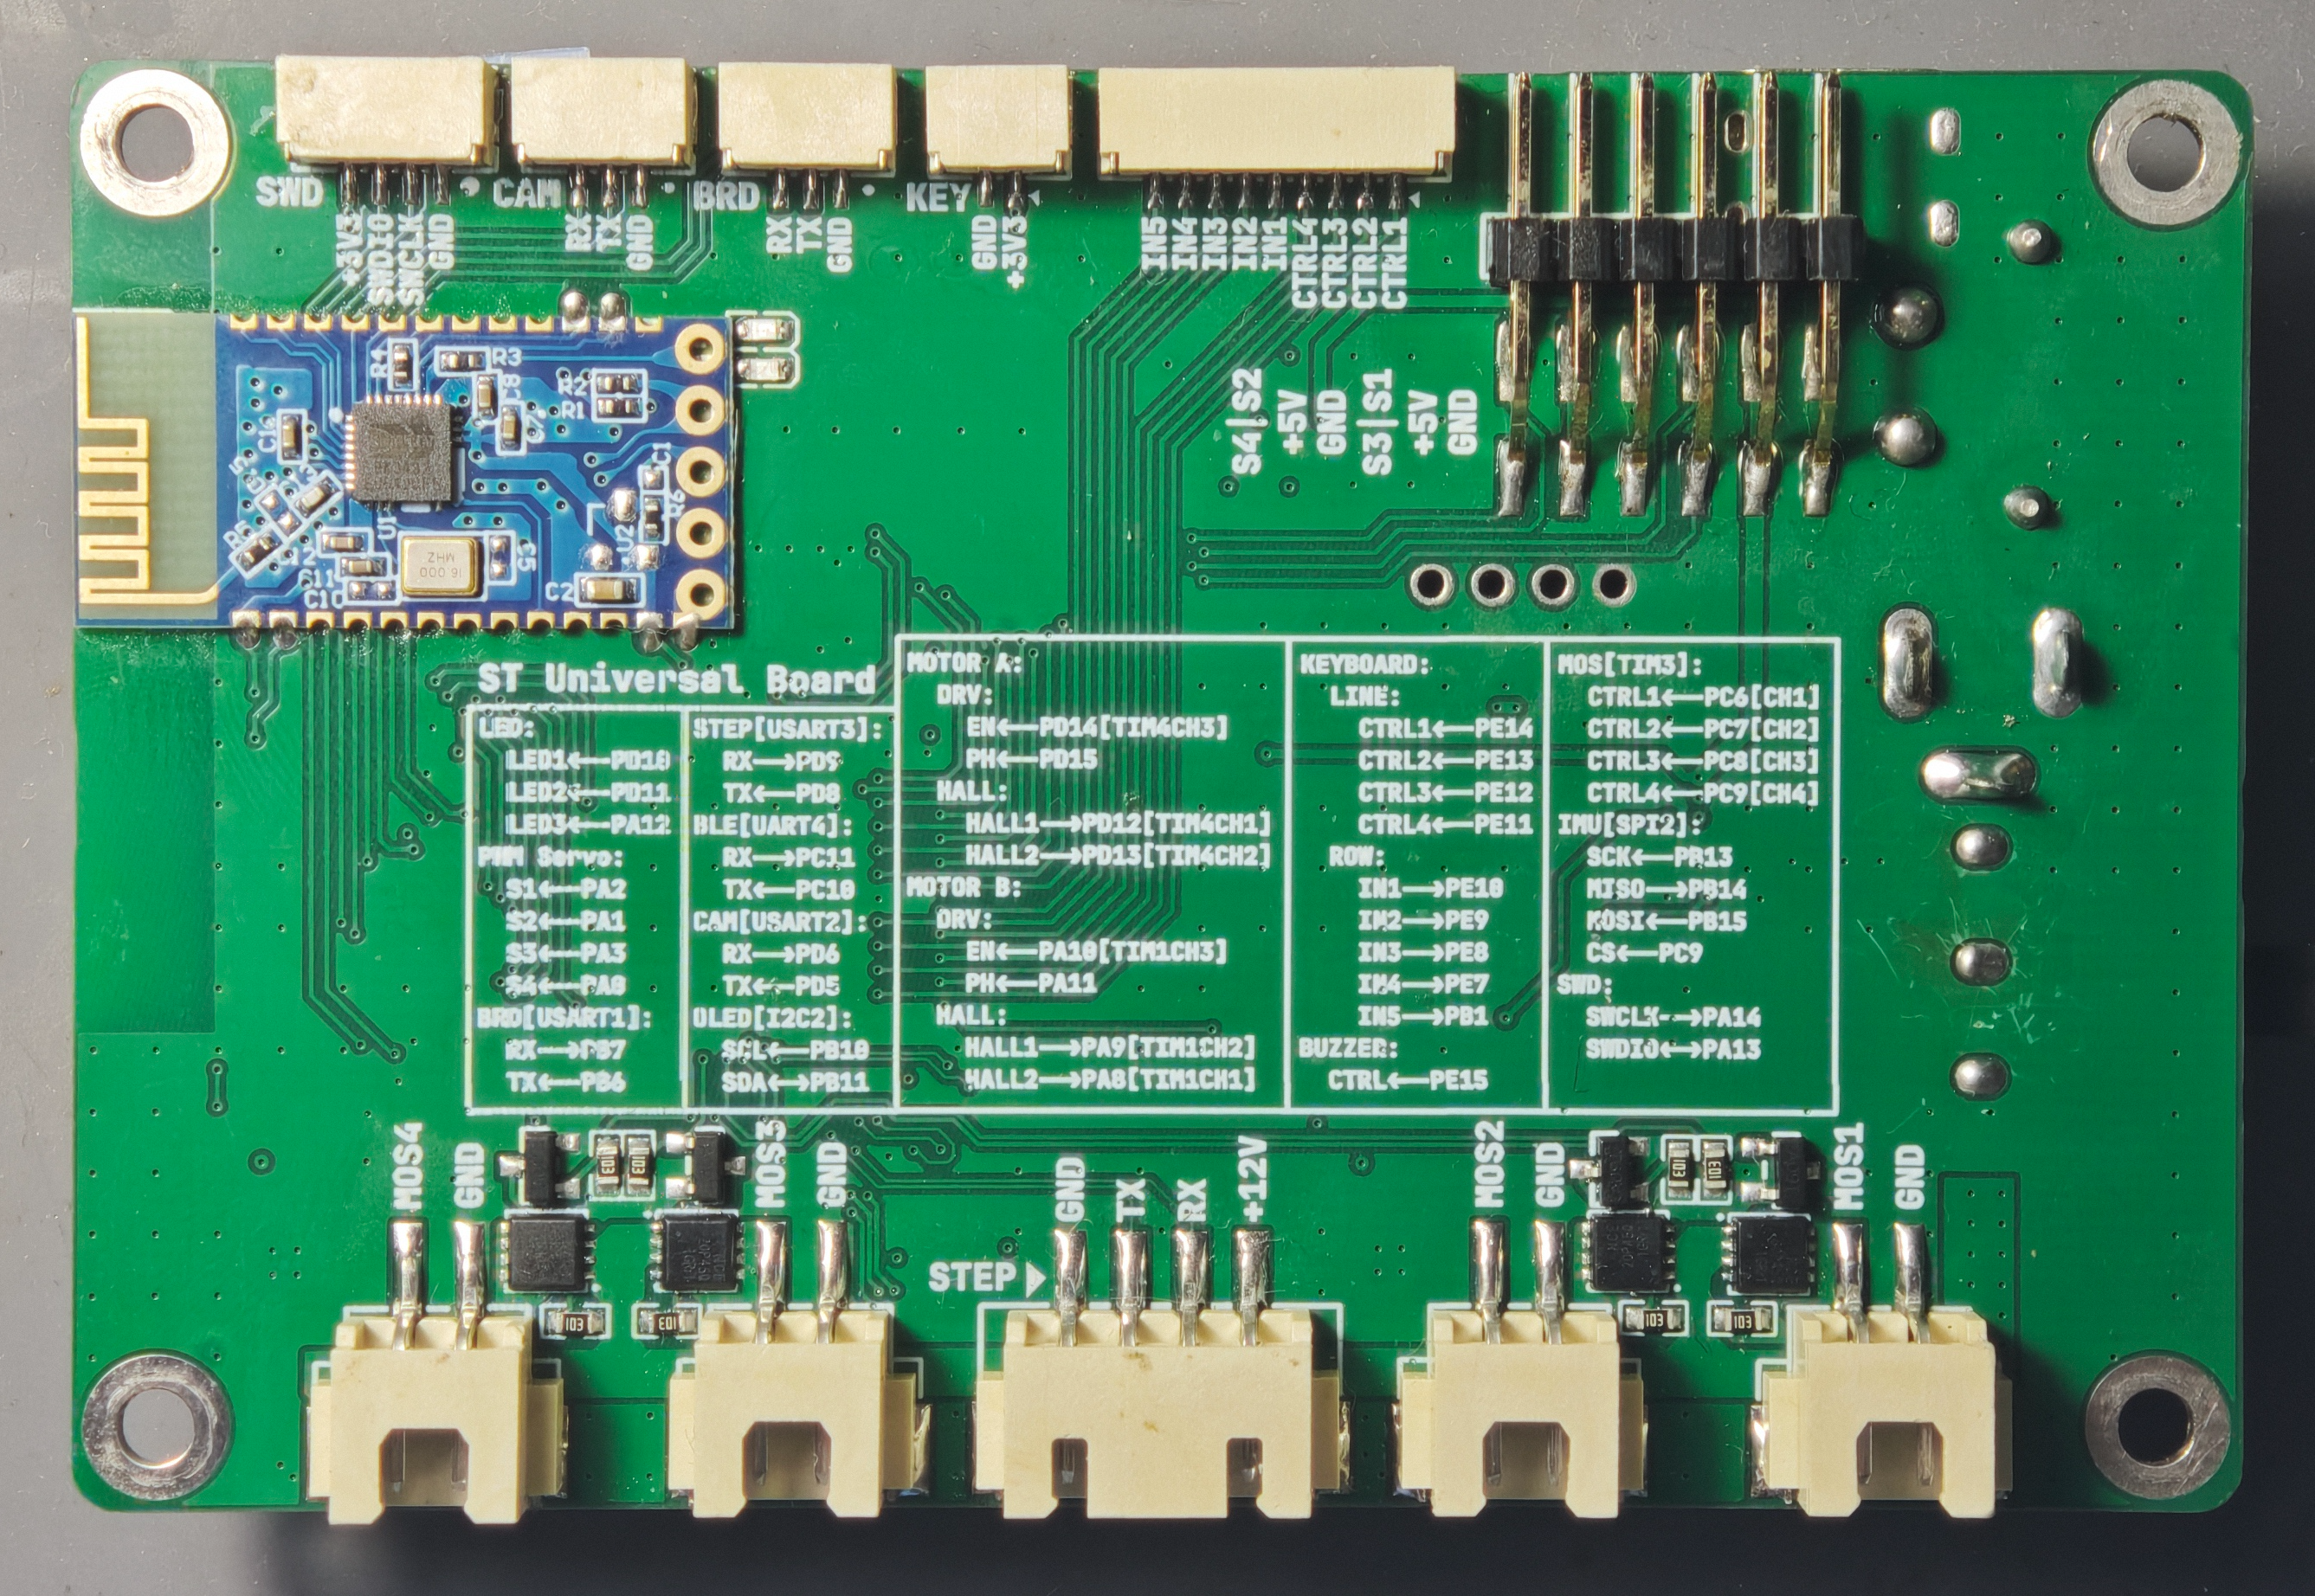
引脚定义图
电源设计
电路板需要2路电压:5V、3.3V。电源输入为 3s 锂电池,电压范围为 9V~12.6V。使用 TPS54560 将 12 V 降压至 5 V,再通过 RT9013-33 将 5 V 稳压至 3.3 V,为板上 MCU 和外设供电。5V 与 3.3V 输出端分别设置 LED 电源指示灯。在 12V 输入网络中设置 22uF 铝电解电容,用于抑制输入电压波动和上电过程中的瞬态冲击。USB Type-C 接口为供电端,不是受电端,目的是为外围的摄像头等外设供电。
有刷电机驱动
板载两路基于 DRV8874 的有刷直流电机驱动电路,分别连接电机 A 和电机 B。每路驱动均提供 EN/IN1 和 PH/IN2 控制接口,可通过 PWM 调节电机转速,并控制电机转向;同时引出电机输出端和两路霍尔反馈接口,便于实现闭环控制。
DRV8874 内部集成电流检测、电流调节和过流保护功能。电路通过 VREF 与 IPROPI 设置电流调节阈值,其中 VREF 接 3.3V,IPROPI 通过 2.4KΩ 电阻接地,电流调节阈值为 3A。DRV8874 本身支持最高 6A 峰值输出能力,但本电路的限流值由外围参数决定。(ti.com)
两路驱动器的 IMODE 均通过 20KΩ 电阻接地,配置为逐周期电流斩波和过流自动重试模式。当电机堵转或负载过大导致电流超过设定阈值时,驱动器会暂时关闭输出并拉低 nFAULT 信号;经过重试时间后自动恢复驱动,若过流仍然存在则重复保护过程。
每一个 DRV8874 都有一个 LED 指示灯,连接到驱动器的 nFAULT 信号,用于指示电机驱动器的过流、过温、欠压等故障保护状态。
MOSFET 输出
板载 4 路独立的 12V 高侧 MOS 管开关输出,连接至 STM32 的 PC6~PC9,可通过定时器复用功能实现 PWM 控制。每一路采用 NCE20P45Q P 沟道 MOS 管作为主功率开关,并配合 AO3400 N 沟道 MOS 管进行栅极驱动,实现对外部直流负载的通断控制。
4 路输出均通过独立的 2P 接口引出,可用于控制继电器、电磁阀、灯带及其他 12V 负载。各路 MOS 管采用高侧开关结构,MCU 未输出控制信号时默认关闭,有利于提高系统上电时的安全性。
另外需要注意的是,MOSFET 输出通道未配置专用续流二极管,驱动继电器、电磁阀等感性负载时,需要在负载两端并联续流二极管,以防止感性负载断电时产生的反向电压损坏 MOS 管。
舵机接口
板载 4 路独立的舵机 PWM 输出接口,接到了 STM32 可复用 TIM 引脚,可以进行 PWM 控制。每一路采用标准舵机接口,可用于控制不同类型的舵机。
摄像头接口
摄像头接口不提供电源,仅提供 UART 的 TX/RX 信号线以及 GND。摄像头电源可以来自 USB Type-C 接口。
OLED接口
板载一个 I2C 接口,可用于连接 OLED 显示屏,实现信息显示和人机交互功能。同时需要注意的是,板子上并没有上拉电阻,因为往往 OLED 模块自带上拉电阻,因此在连接 OLED 时无需额外添加上拉电阻。
蓝牙SPP
板载一个蓝牙 SPP 模块,使用 UART 接口与 STM32 通信,可用于无线调试、数据传输远程控制等。
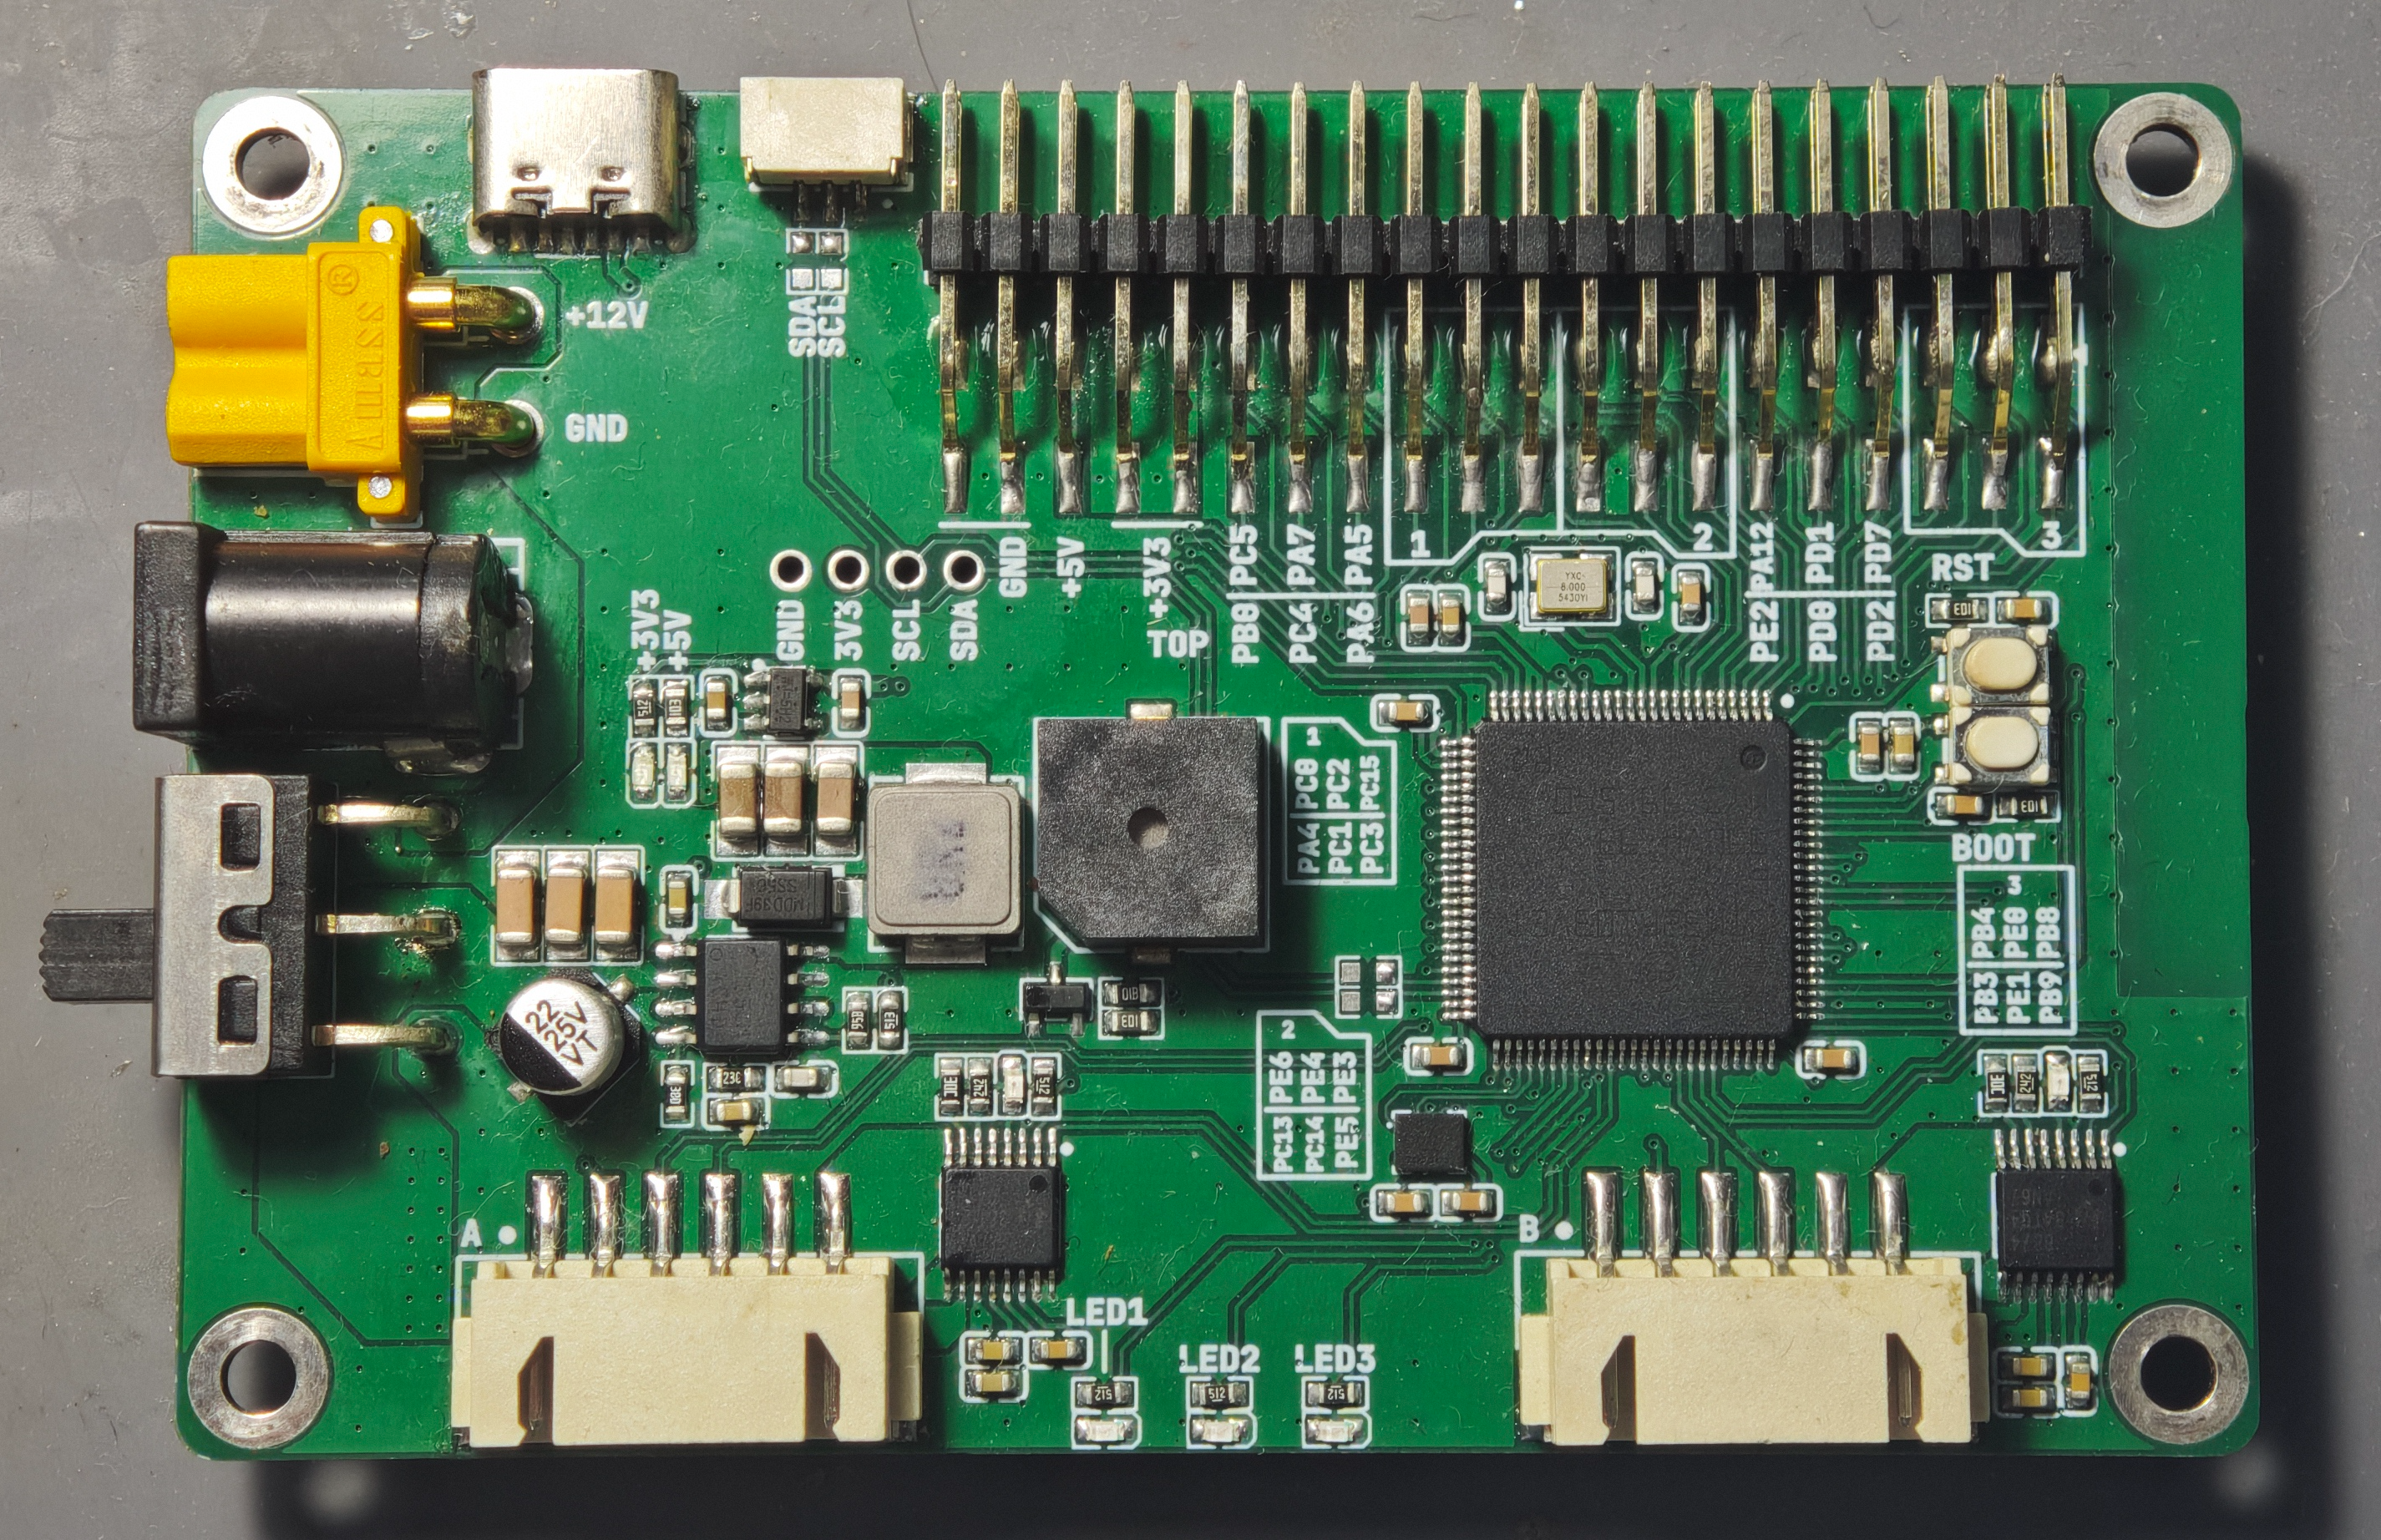
实物照片
开源网址
等待上传到 GitHub,Oshwhub,届时会在此处提供开源网址。
贡献者